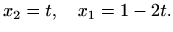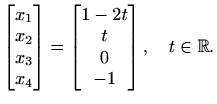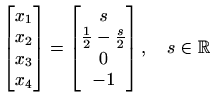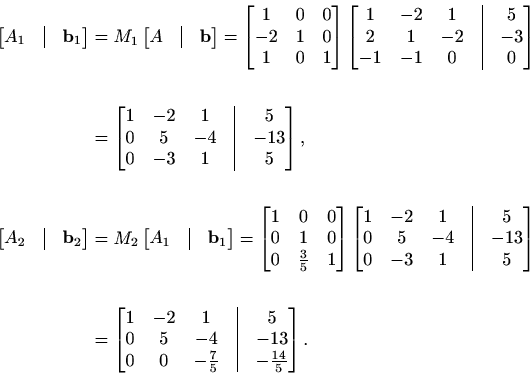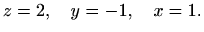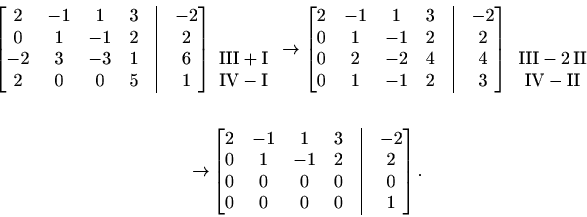×   HOME JAVA NETPLOT OCTAVE Traži ...
☰   matematika1
Gaussova eliminacija     Gaussova eliminacija     Pivotiranje


Primjeri

Sljedeći primjeri pokazuju tri slučaja koja se mogu dogoditi prilikom rješavanja sustava pomoću Gaussove eliminacije.

Primjer 2.1   Riješimo sustav

$\displaystyle x-2y+z$ $\displaystyle =5$    
$\displaystyle 2x+y-2z$ $\displaystyle =-3$    
$\displaystyle -x-y$ $\displaystyle =0$    

Tada imamo

\begin{displaymath}\begin{split}\begin{bmatrix}A_1&\vline&\mathbf{b}_1 \end{bmat...
... 0&-\frac{7}{5}&\vline&-\frac{14}{5} \end{bmatrix}. \end{split}\end{displaymath}    

Iz ovog gornje trokutastog sustava lako vidimo da je

$\displaystyle %
z=2, \quad y=-1, \quad x=1.
$

Sustav ima jedinstveno rješenje. Rješenje sustava geometrijski odgovara točki u kojoj se sijeku tri ravnine.

Postupak rješavanja sustava opisan u poglavlju 2.4 idealan je za računala. Kada sustav rješavamo ''ručno'', tada koristimo pojednostavljeno pisanje. Naime, zapisujemo samo proširene matrice odgovarajućih sustava, a sa strane naznačimo koje operacije na retcima vršimo. Pri tom operacije biramo tako da, ukoliko je moguće, izbjegnemo razlomke. Sustav iz primjera 2.1 rješava se na sljedeći način:
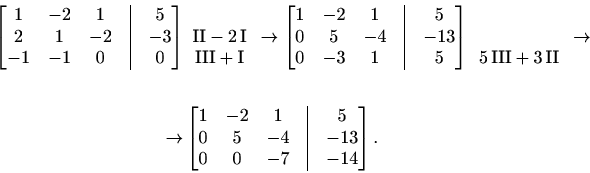
\begin{displaymath}\begin{split}\begin{bmatrix}1&-2&1&\vline&5\\ 2&1&-2&\vline&-...
...-4&\vline&-13 \\ 0 & 0&-7&\vline&-14 \end{bmatrix}. \end{split}\end{displaymath}    

Sljedeći primjer pokazuje kako izgleda trokutasti oblik kada imamo parametarska rješenja:
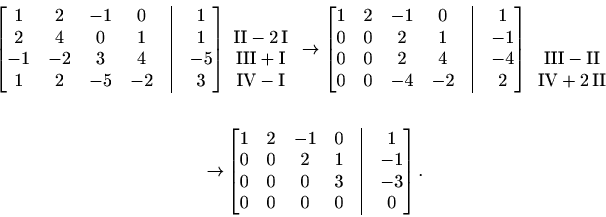
Primjer 2.2  

\begin{displaymath}\begin{split}\begin{bmatrix}1&2&-1&0&\vline&1\\ 2&4&0&1&\vlin...
...0&0&3&\vline&-3 \\ 0&0&0&0&\vline &0 \end{bmatrix}. \end{split}\end{displaymath}    

Četvrti redak glasi $ 0=0$ , što je točno. Iz trećeg retka slijedi

$\displaystyle %
x_4=-1,$

a iz drugog retka slijedi

$\displaystyle %
x_3=0.
$

Vrijednosti nezavisnih varijabli $ x_1$ i $ x_2$ dobijemo iz prvog retka,

$\displaystyle %
x_2=t, \quad x_1=1-2t.
$

Sustav ima parametarsko rješenje, odnosno beskonačno rješenja koja ovise o jednom parametru $ t$ ,

$\displaystyle %
\begin{bmatrix}x_1\\ x_2\\ x_3\\ x_4
\end{bmatrix} = \begin{bmatrix}1-2t\\ t\\ 0\\ -1
\end{bmatrix}, \quad t\in \mathbb{R}.
$

Primijetimo da smo mogli i $ x_1$ uzeti za parametar, odnosno

$\displaystyle %
\begin{bmatrix}x_1\\ x_2\\ x_3\\ x_4
\end{bmatrix} = \begin{bmatrix}s\\ \frac{1}{2}-\frac{s}{2}\\ 0\\ -1
\end{bmatrix}, \quad s\in \mathbb{R}
$

je također oblik rješenja sustava.

Sljedeći primjer pokazuje kako iz trokutastog oblika možemo zaključiti da sustav nema rješenja.

Primjer 2.3  

\begin{displaymath}\begin{split}\begin{bmatrix}2&-1&1&3&\vline&-2\\ 0&1&-1&2&\vl...
...0&0&0&0&\vline&0\\ 0&0&0&0&\vline &1 \end{bmatrix}. \end{split}\end{displaymath}    

Četvrti redak glasi $ 0=1$ , što je nemoguće pa sustav nema rješenja.

Formalan opis slučajeva koji mogu nastati prilikom rješavanja sustava daje nam Kronecker-Capellijev teorem 2.5.

Napomena 2.1   U praksi se sustavi jednadžbi često rješavaju koristeći računala, pri čemu dolazi do pogrešaka zaokruživanja kako je opisano u poglavlju 1.7.1. Zbog toga se neka pitanja vezana uz Kronecker-Capellijev teorem, kao što su utvrđivanje linearne nezavisnosti skupa vektora (vidi poglavlje 2.5) i određivanje ranga matrice (vidi poglavlje 2.6), ne mogu riješiti numeričkim računanjem.


Gaussova eliminacija     Gaussova eliminacija     Pivotiranje